
از هاب هاکینگ فیس تا سختافزار ربات با عوامل Strands و LeRobot
خلاصه هوش مصنوعی
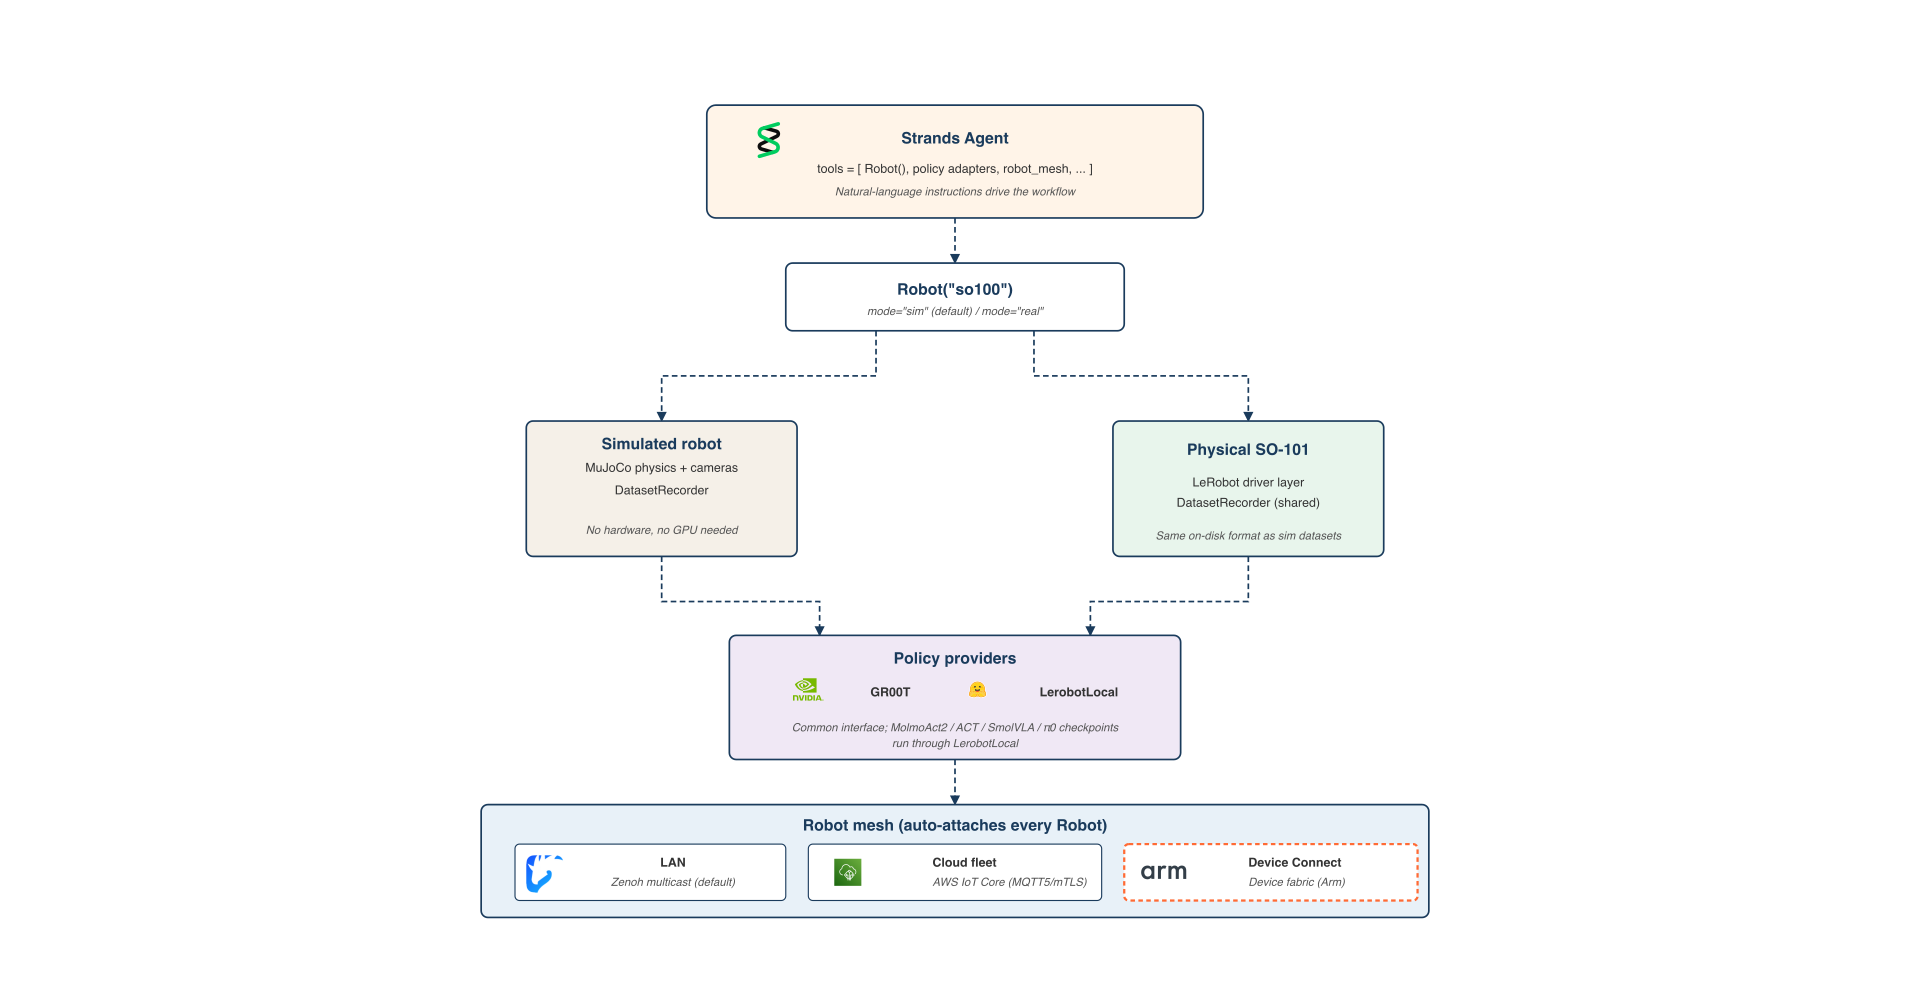
این مقاله یکپارچهسازی SDK رباتهای Strands آمازون با چارچوب LeRobot را بررسی میکند و عوامل هوش مصنوعی را به سختافزار رباتهای فیزیکی و شبیهسازیها متصل میکند. این راهنما نشان میدهد که چگونه یک حلقه عامل واحد از قالبهای مشترک LeRobotDataset برای شبیهسازی MuJoCo و رباتهای فیزیکی SO-101 استفاده میکند. توسعهدهندگان میتوانند سیاستهایی مانند GR00T، ACT، SmolVLA و MolmoAct2 را با استفاده از شناسههای متنی جابجا کنند. همچنین مواردی نظیر ضبط نمایشها، اجرای استنتاج سیاست به صورت محلی یا از راه دور، استقرار کد عامل مشابه روی سختافزار با تغییر یک آرگومان کلیدی، و هماهنگی ناوگانهای چند رباتی با استفاده از شبکه همتای Zenoh پوشش داده شده است.
چرا مهم است
با یکپارچهسازی قالبهای داده رباتهای شبیهسازیشده و واقعی تحت مجموعهدادههای استاندارد LeRobot، این ادغام لایههای تبدیل سفارشی را حذف کرده و شکاف بین عوامل هوش مصنوعی مولد و سختافزار رباتیک فیزیکی را پر میکند. این امر جریانهای کاری رباتیک چندابزاری را به یک معماری عاملمحور منسجم تبدیل میکند که از شبیهسازی روی لپتاپ تا ناوگانهای سختافزاری مقیاسپذیر است.
گفتگو 0
آغازگر گفتگو باشید.